স্যাটফোর্ড বিশ্ববিদ্যালয়ের প্রযুক্তি উদ্ভাবন
মানুষের চলাফেরা দেখেই মার্শাল আর্ট ও দ্রুত দৌড় শিখছে রোবট
টেক স্ক্রল
প্রকাশ: ১০:৫০, ১৫ সেপ্টেম্বর ২০২৬

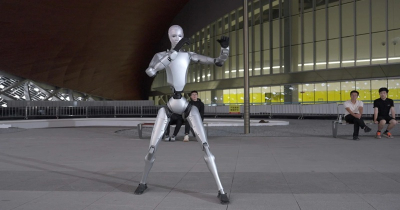
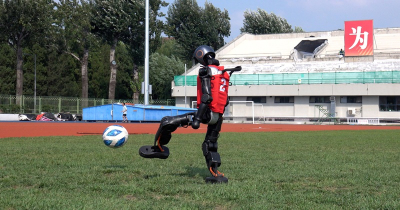
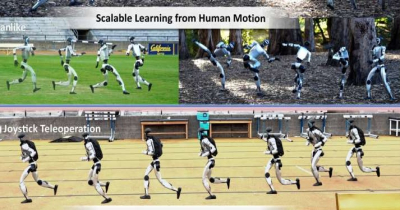
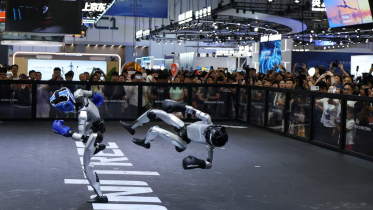
মানুষের হাঁটা, দৌড়ানো, লাফ দেয়া আর মার্শাল আর্টের বিভিন্ন ভঙ্গি দেখে সেগুলো অনুকরণ করতে শিখেছে একটি হিউম্যানয়েড রোবট। এআই এর সহায়তায় প্রশিক্ষিত এই রোবট শুধু মানুষের মতো হাঁটতেই পারছে না, দ্রুত দৌড়ানো, কার্টহুইল এবং স্পিন কিকের মতো জটিল কসরতও করতে পারছে।
যুক্তরাষ্ট্রের ইউনিভার্সিটি অব ক্যালিফোর্নিয়া, ইউসি বার্কলি ও স্ট্যানফোর্ড ইউনিভার্সিটির গবেষকেরা এ প্রযুক্তি তৈরি করেছেন। বিওন্ড মিমিক নামের নতুন এই এআই কাঠামোর মাধ্যমে হিউম্যানয়েড রোবটকে বিভিন্ন ধরনের মানবীয় ও দ্রুতগতির চলাফেরা শেখানো হয়েছে।
মানুষের গতিবিধিই প্রশিক্ষণের মূল উপাদান
রোবটকে প্রশিক্ষণ দিতে গবেষকেরা মানুষের প্রায় আড়াই ঘণ্টার বিভিন্ন গতিবিধির ভিডিও ও মোশন ডেটা ব্যবহার করেছেন। এতে হাঁটা, দৌড়ানো, নাচ, লাফ, মার্শাল আর্ট, কার্টহুইলসহ বিভিন্ন শারীরিক কর্মকাণ্ডের তথ্য ছিল। পরে মানুষের শরীরের অনুপাত ও গতিবিধির তথ্য হিউম্যানয়েড রোবটের কাঠামোর সঙ্গে মানিয়ে নেয়া হয়। এরপর এআই মডেলকে মানুষের বিভিন্ন অঙ্গের অবস্থান, দিক ও গতির সঙ্গে সামঞ্জস্য রেখে রোবটকে নড়াচড়া করতে শেখানো হয়। গবেষণায় ইউনি-ট্রি রোবোটিকসের তৈরি জি-ওয়ান রোবট ব্যবহার করা হয়েছে।
উসাইন বোল্টের রেকর্ড ভেঙেছে চীনা রোবট
শুধু কি অনুকরণ? নিজ থেকেই নতুন কাজ
গবেষণাটির বিশেষ দিক হলো, রোবটকে প্রতিটি কাজের জন্য আলাদা করে প্রশিক্ষণ দেয়ার প্রয়োজন হয়নি। একটি নির্দিষ্ট কাজ শেখানোর পর একই দক্ষতা ব্যবহার করে রোবট নতুন ধরনের কাজ করতে পেরেছে। এ জন্য গবেষকেরা রিইনফোর্সমেন্ট লার্নিং নামের এআই পদ্ধতি ব্যবহার করেছেন।
এই পদ্ধতিতে কাঙ্ক্ষিত কাজ সঠিকভাবে করতে পারলে মডেলকে পুরস্কার দেয়া হয় এবং ভুল বা অনিরাপদ আচরণের ক্ষেত্রে শাস্তিমূলক সংকেত দেয়া হয়। রোবটের চলাফেরায় ঝাঁকুনি না হওয়া, জয়েন্টগুলোর অস্বাভাবিক অবস্থানে চলে না যাওয়া এবং শরীরের বিভিন্ন অংশের মধ্যে অনাকাঙ্ক্ষিত সংঘর্ষের ঘটনা না ঘটার বিষয়ও প্রশিক্ষণের সময় বিবেচনায় নেয়া হয়েছে।
রোবটের জন্য নতুন সম্ভাবনা
হিউম্যানয়েড রোবটকে বাস্তব পরিবেশে কাজ করাতে হলে শুধু হাঁটা বা নির্দিষ্ট কয়েকটি কাজ জানলেই হবে না। পরিস্থিতি অনুযায়ী শরীরের ভারসাম্য পরিবর্তন, দ্রুত নড়াচড়া এবং নতুন কাজের সঙ্গে মানিয়ে নেয়ার সক্ষমতাও প্রয়োজন।
গবেষকদের তৈরি পদ্ধতিটি সে লক্ষ্যেই গুরুত্বপূর্ণ হতে পারে। কারণ, মানুষের গতিবিধির তথ্য ব্যবহার করে রোবটকে নানা ধরনের দক্ষতা শেখানো গেলে ভবিষ্যতে একই রোবটকে বিভিন্ন পরিবেশ ও কাজে ব্যবহার করা সহজ হতে পারে। গবেষকেরা জানিয়েছেন, তাদের পদ্ধতির অন্যতম লক্ষ্য হলো এমন একটি নিয়ন্ত্রণব্যবস্থা তৈরি করা, যাতে নির্দিষ্ট একটি কাজের মধ্যে সীমাবদ্ধ না থেকে, বিভিন্ন দক্ষতা একত্র করে নতুন কাজ করতে শেখা যায়।
সত্যিই কি চাকরি কেড়ে নিচ্ছে এআই?
ভবিষ্যতে আরও উন্নতির আশা
বর্তমানে হিউম্যানয়েড রোবটের বড় চ্যালেঞ্জ হলো মানুষের মতো স্বাভাবিক ও ভারসাম্যপূর্ণভাবে চলাফেরা করা। বিশেষ করে দ্রুত দৌড়ানো, লাফ দেয়া বা হঠাৎ শরীরের দিক পরিবর্তনের মতো কাজে রোবটকে নিয়ন্ত্রণ করা কঠিন।
মানুষের বাস্তব গতিবিধি থেকে এআইকে প্রশিক্ষণ দেয়ার এই পদ্ধতি সে সীমাবদ্ধতা কাটিয়ে উঠতে সহায়তা করতে পারে বলে মনে করা হচ্ছে।
মানুষের হাঁটা, দৌড়ানো, লাফ দেয়া আর মার্শাল আর্টের বিভিন্ন ভঙ্গি দেখে সেগুলো অনুকরণ করতে শিখেছে একটি হিউম্যানয়েড রোবট। এআই এর সহায়তায় প্রশিক্ষিত এই রোবট শুধু মানুষের মতো হাঁটতেই পারছে না, দ্রুত দৌড়ানো, কার্টহুইল এবং স্পিন কিকের মতো জটিল কসরতও করতে পারছে।
যুক্তরাষ্ট্রের ইউনিভার্সিটি অব ক্যালিফোর্নিয়া, ইউসি বার্কলি ও স্ট্যানফোর্ড ইউনিভার্সিটির গবেষকেরা এ প্রযুক্তি তৈরি করেছেন। বিওন্ড মিমিক নামের নতুন এই এআই কাঠামোর মাধ্যমে হিউম্যানয়েড রোবটকে বিভিন্ন ধরনের মানবীয় ও দ্রুতগতির চলাফেরা শেখানো হয়েছে।
মানুষের গতিবিধিই প্রশিক্ষণের মূল উপাদান
রোবটকে প্রশিক্ষণ দিতে গবেষকেরা মানুষের প্রায় আড়াই ঘণ্টার বিভিন্ন গতিবিধির ভিডিও ও মোশন ডেটা ব্যবহার করেছেন। এতে হাঁটা, দৌড়ানো, নাচ, লাফ, মার্শাল আর্ট, কার্টহুইলসহ বিভিন্ন শারীরিক কর্মকাণ্ডের তথ্য ছিল। পরে মানুষের শরীরের অনুপাত ও গতিবিধির তথ্য হিউম্যানয়েড রোবটের কাঠামোর সঙ্গে মানিয়ে নেয়া হয়। এরপর এআই মডেলকে মানুষের বিভিন্ন অঙ্গের অবস্থান, দিক ও গতির সঙ্গে সামঞ্জস্য রেখে রোবটকে নড়াচড়া করতে শেখানো হয়। গবেষণায় ইউনি-ট্রি রোবোটিকসের তৈরি জি-ওয়ান রোবট ব্যবহার করা হয়েছে।
শুধু কি অনুকরণ? নিজ থেকেই নতুন কাজ
গবেষণাটির বিশেষ দিক হলো, রোবটকে প্রতিটি কাজের জন্য আলাদা করে প্রশিক্ষণ দেয়ার প্রয়োজন হয়নি। একটি নির্দিষ্ট কাজ শেখানোর পর একই দক্ষতা ব্যবহার করে রোবট নতুন ধরনের কাজ করতে পেরেছে। এ জন্য গবেষকেরা রিইনফোর্সমেন্ট লার্নিং নামের এআই পদ্ধতি ব্যবহার করেছেন।
এই পদ্ধতিতে কাঙ্ক্ষিত কাজ সঠিকভাবে করতে পারলে মডেলকে পুরস্কার দেয়া হয় এবং ভুল বা অনিরাপদ আচরণের ক্ষেত্রে শাস্তিমূলক সংকেত দেয়া হয়। রোবটের চলাফেরায় ঝাঁকুনি না হওয়া, জয়েন্টগুলোর অস্বাভাবিক অবস্থানে চলে না যাওয়া এবং শরীরের বিভিন্ন অংশের মধ্যে অনাকাঙ্ক্ষিত সংঘর্ষের ঘটনা না ঘটার বিষয়ও প্রশিক্ষণের সময় বিবেচনায় নেয়া হয়েছে।
রোবটের জন্য নতুন সম্ভাবনা
হিউম্যানয়েড রোবটকে বাস্তব পরিবেশে কাজ করাতে হলে শুধু হাঁটা বা নির্দিষ্ট কয়েকটি কাজ জানলেই হবে না। পরিস্থিতি অনুযায়ী শরীরের ভারসাম্য পরিবর্তন, দ্রুত নড়াচড়া এবং নতুন কাজের সঙ্গে মানিয়ে নেয়ার সক্ষমতাও প্রয়োজন।
গবেষকদের তৈরি পদ্ধতিটি সে লক্ষ্যেই গুরুত্বপূর্ণ হতে পারে। কারণ, মানুষের গতিবিধির তথ্য ব্যবহার করে রোবটকে নানা ধরনের দক্ষতা শেখানো গেলে ভবিষ্যতে একই রোবটকে বিভিন্ন পরিবেশ ও কাজে ব্যবহার করা সহজ হতে পারে। গবেষকেরা জানিয়েছেন, তাদের পদ্ধতির অন্যতম লক্ষ্য হলো এমন একটি নিয়ন্ত্রণব্যবস্থা তৈরি করা, যাতে নির্দিষ্ট একটি কাজের মধ্যে সীমাবদ্ধ না থেকে, বিভিন্ন দক্ষতা একত্র করে নতুন কাজ করতে শেখা যায়।
ভবিষ্যতে আরও উন্নতির আশা
বর্তমানে হিউম্যানয়েড রোবটের বড় চ্যালেঞ্জ হলো মানুষের মতো স্বাভাবিক ও ভারসাম্যপূর্ণভাবে চলাফেরা করা। বিশেষ করে দ্রুত দৌড়ানো, লাফ দেয়া বা হঠাৎ শরীরের দিক পরিবর্তনের মতো কাজে রোবটকে নিয়ন্ত্রণ করা কঠিন।
মানুষের বাস্তব গতিবিধি থেকে এআইকে প্রশিক্ষণ দেয়ার এই পদ্ধতি সে সীমাবদ্ধতা কাটিয়ে উঠতে সহায়তা করতে পারে বলে মনে করা হচ্ছে।